Mhira3D: il getto racconta il processo
Dall’integrità della stampata alla stabilità del processo: come Mhira3D unisce visione 3D e termografia sul getto appena estratto dalla pressa.
Leggere il getto appena nasce
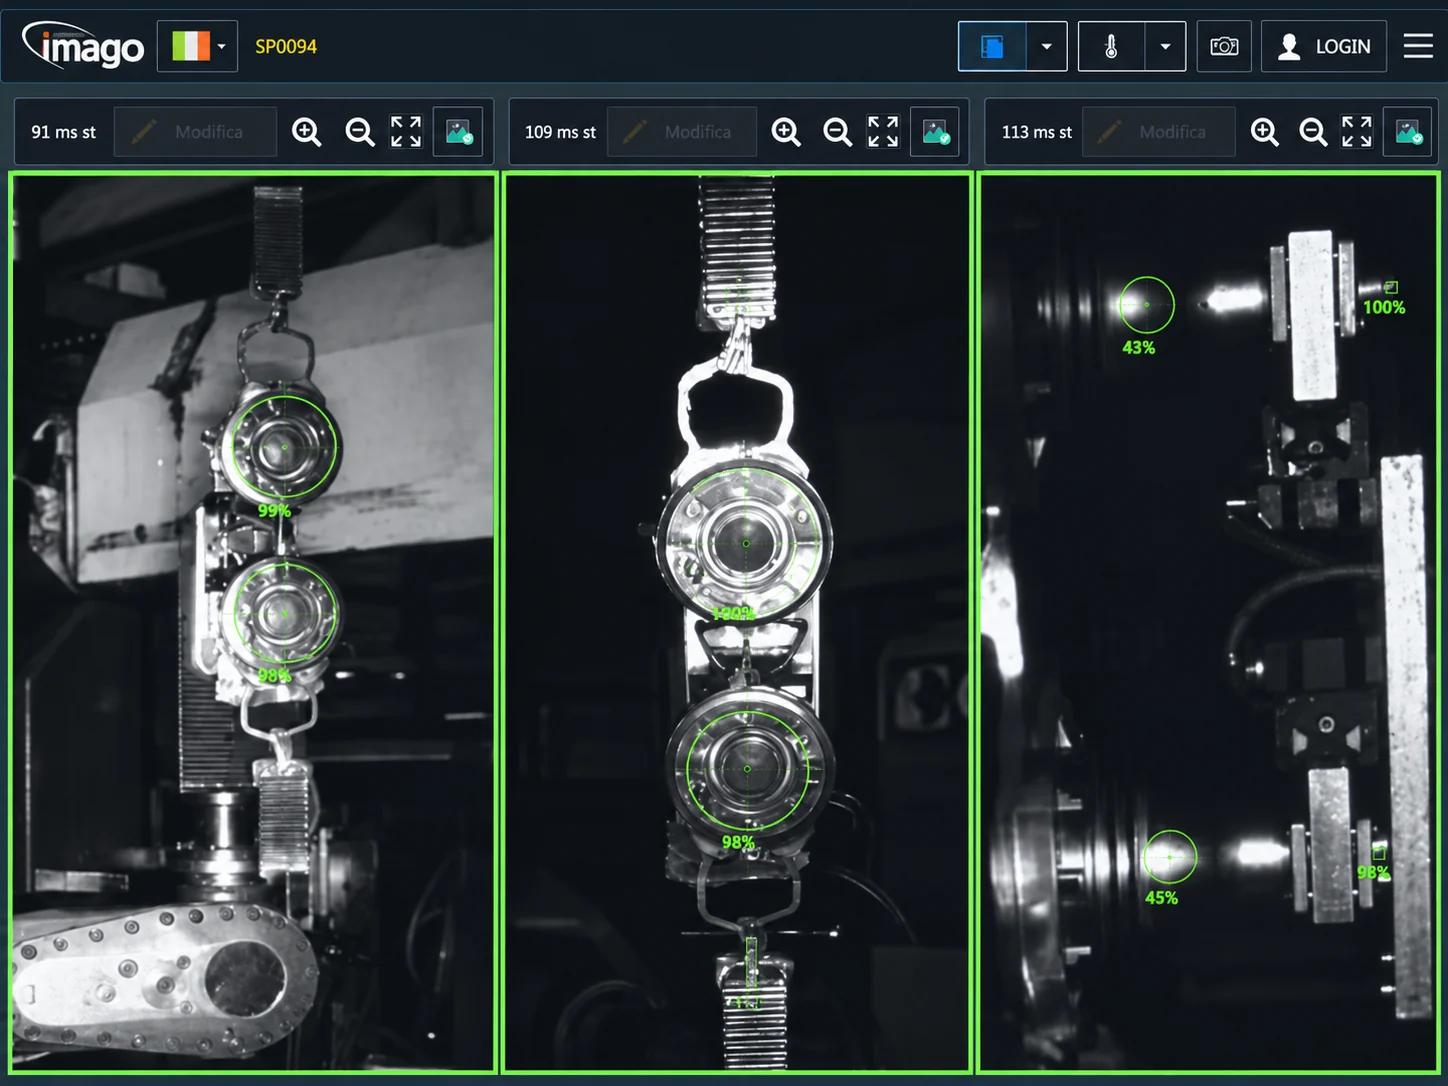
Quando il robot estrae il getto dalla pressa, il pezzo porta già con sé informazioni importanti sulla sua qualità e sulle condizioni dello stampo. Una parte mancante, uno sfiato incompleto o una distribuzione termica anomala possono segnalare un problema prima che la stampata raggiunga la tranciatura e le lavorazioni successive.
È attorno a questo momento del ciclo produttivo che Imago ha sviluppato Mhira3D. Il sistema controlla il getto mentre si trova ancora in pinza al robot, combinando l’analisi tridimensionale della geometria con la lettura della sua mappa termica. Due informazioni complementari, raccolte sullo stesso pezzo, permettono di verificarne l’integrità e di seguire il comportamento del processo.
Dalla forma del pezzo al controllo del processo
Il progetto nasce dal lavoro di Imago a fianco delle fonderie e da un’esigenza concreta: verificare la completezza del getto direttamente nell’isola di pressofusione. L’analisi 3D consente di controllare le caratteristiche della stampata attraverso punti e aree configurabili, adattando l’ispezione ai diversi pezzi e agli stampi montati sulla pressa.
L’introduzione della termografia amplia il campo di osservazione. Oltre alla forma, Mhira3D inizia a leggere la distribuzione della temperatura sul getto appena prodotto. La stampata diventa così anche una fonte di informazioni sullo stampo: attraverso la sua impronta termica è possibile riconoscere anomalie legate al raffreddamento, alla lubrificazione e alla rottura delle spine.
Lo sviluppo prosegue con algoritmi dedicati e con l’apprendimento dell’equilibrio termico, che permette di confrontare i cicli produttivi con una condizione di riferimento. In parallelo, l’evoluzione verso la Giga-Mhira3D porta il controllo sui getti di grandi dimensioni. Il progetto cresce lungo queste due direzioni: leggere più informazioni dal pezzo ed estendere l’applicazione a produzioni diverse.
Il controllo dopo l’estrazione
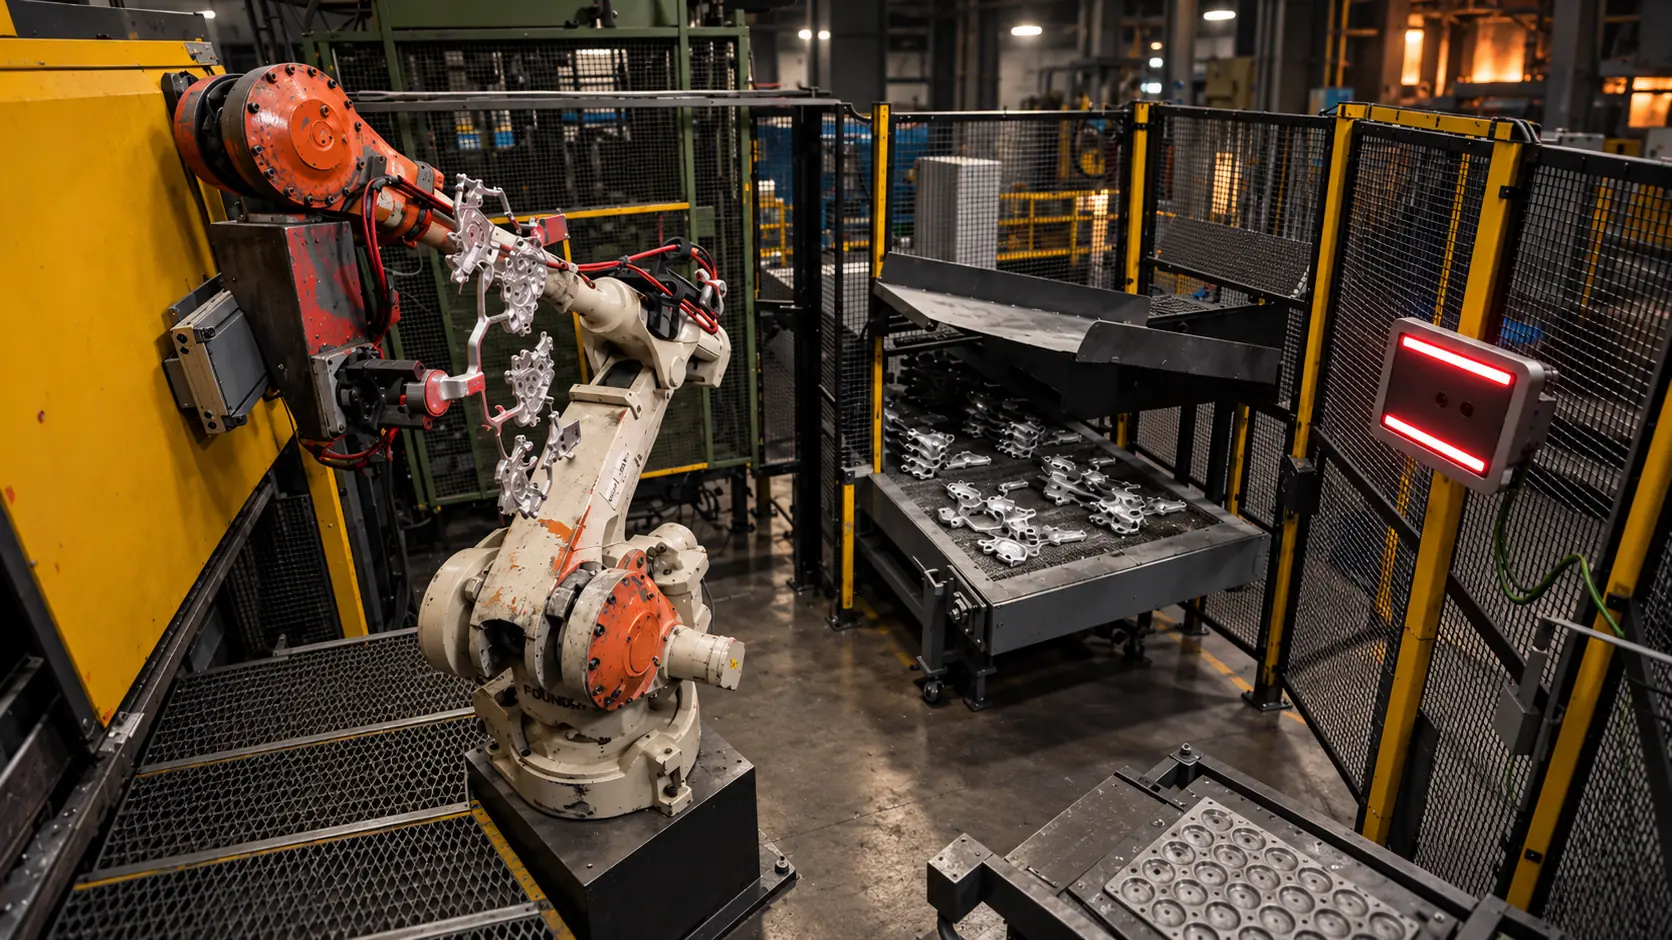
Il controllo si inserisce dopo l’estrazione dalla pressa. Il robot presenta il getto alla testa di visione nelle pose previste dalla ricetta; Mhira3D acquisisce i dati geometrici e termici, esegue i controlli impostati e restituisce gli esiti. L’operatore può quindi individuare le aree che hanno generato una segnalazione e consultare le immagini associate al pezzo.
Nelle configurazioni previste, il tempo di analisi è inferiore a 500 millisecondi. L’inserimento nel ciclo viene studiato insieme alle pose e ai movimenti del robot: è questa valutazione sull’isola a definire i tempi complessivi e la copertura del getto.
L’integrità in tre dimensioni
Un testimone di iniezione assente, un chill-vent incompleto, una figura mancante in uno stampo multi-impronta: sono alcune delle condizioni che l’analisi 3D permette di verificare. La ricetta identifica le caratteristiche attese e le aree da osservare, con criteri di accettazione definiti sulla geometria del getto.
Il controllo può includere anche le deformazioni della stampata e la posizione del pezzo in pinza, prima del deposito in trancia. Per gli sfiati, diversi livelli di criticità permettono di distinguere situazioni che richiedono risposte differenti. L’esito restituisce così all’operatore un’indicazione legata alla zona e alla caratteristica controllata.
La temperatura racconta il processo
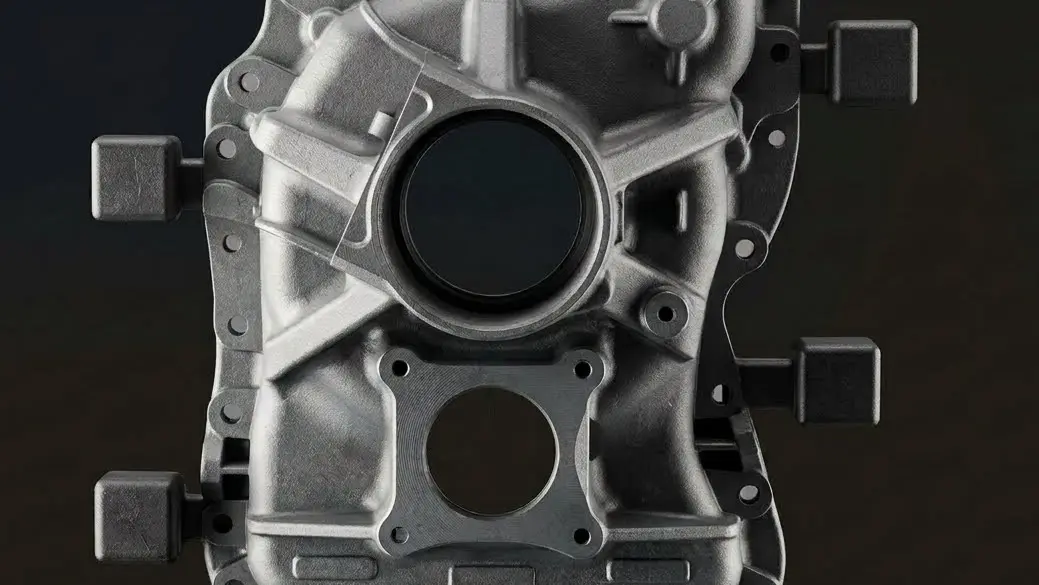
La mappa termica del getto conserva l’impronta del processo che lo ha prodotto. Osservare come si distribuisce la temperatura nelle diverse zone, e come cambia da un ciclo al successivo, permette di riconoscere comportamenti che la sola verifica geometrica non descrive.
Mhira3D segue le aree critiche impostate nella ricetta e segnala variazioni riconducibili a problemi di termoregolazione o lubrificazione. Surriscaldamenti locali, raffreddamenti anomali e derive progressive diventano informazioni a disposizione dell’operatore. L’analisi riguarda gli effetti visibili sul getto, attraverso i quali è possibile risalire a condizioni anomale dello stampo.
L’apprendimento dell’equilibrio termico aggiunge un riferimento al confronto fra le stampate. Durante l’avviamento e dopo una ripartenza, il sistema aiuta a seguire l’avvicinamento alle condizioni attese; in produzione, evidenzia gli allontanamenti dalla stabilità appresa.
Il problema delle spine rotte
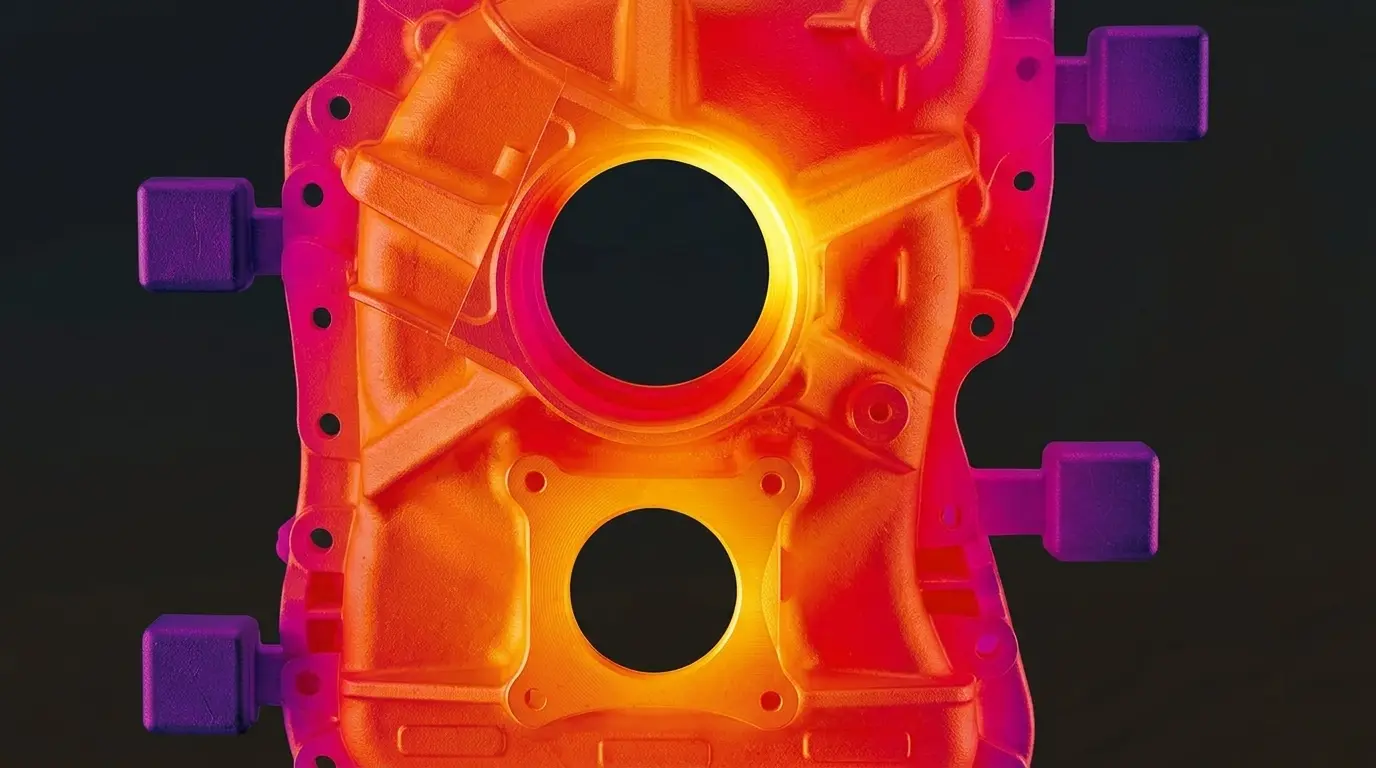
La rottura di una spina dello stampo è una criticità che può compromettere il getto e richiedere un intervento sull’attrezzatura. Per affrontarla, Imago ha sviluppato un algoritmo che utilizza l’informazione termografica per riconoscere sul pezzo gli effetti della rottura.
La segnalazione avviene nel punto in cui Mhira3D osserva la stampata, subito dopo la pressa. L’operatore dispone quindi di un’informazione utile prima che il pezzo attraversi le fasi successive. In questo controllo si vede il contributo della termografia: leggere sul getto un’anomalia che riguarda anche le condizioni dello stampo.
L’evoluzione verso i grandi getti
La diffusione delle Giga-presse introduce getti di dimensioni maggiori e nuove esigenze di copertura. Imago sviluppa la Giga-Mhira3D per portare lo stesso approccio di controllo su queste produzioni, attraverso una configurazione dedicata all’acquisizione ad alta risoluzione di grandi componenti.
Per le applicazioni previste, il getto può essere acquisito in una sola immagine. Campo di vista, risoluzione utile e pose robot vengono definiti sul componente, mantenendo al centro le verifiche geometriche e termiche dopo l’estrazione. Anche su questa scala, l’integrazione parte dalle caratteristiche del pezzo e dagli spazi disponibili nell’isola.
Progettato attorno all’isola
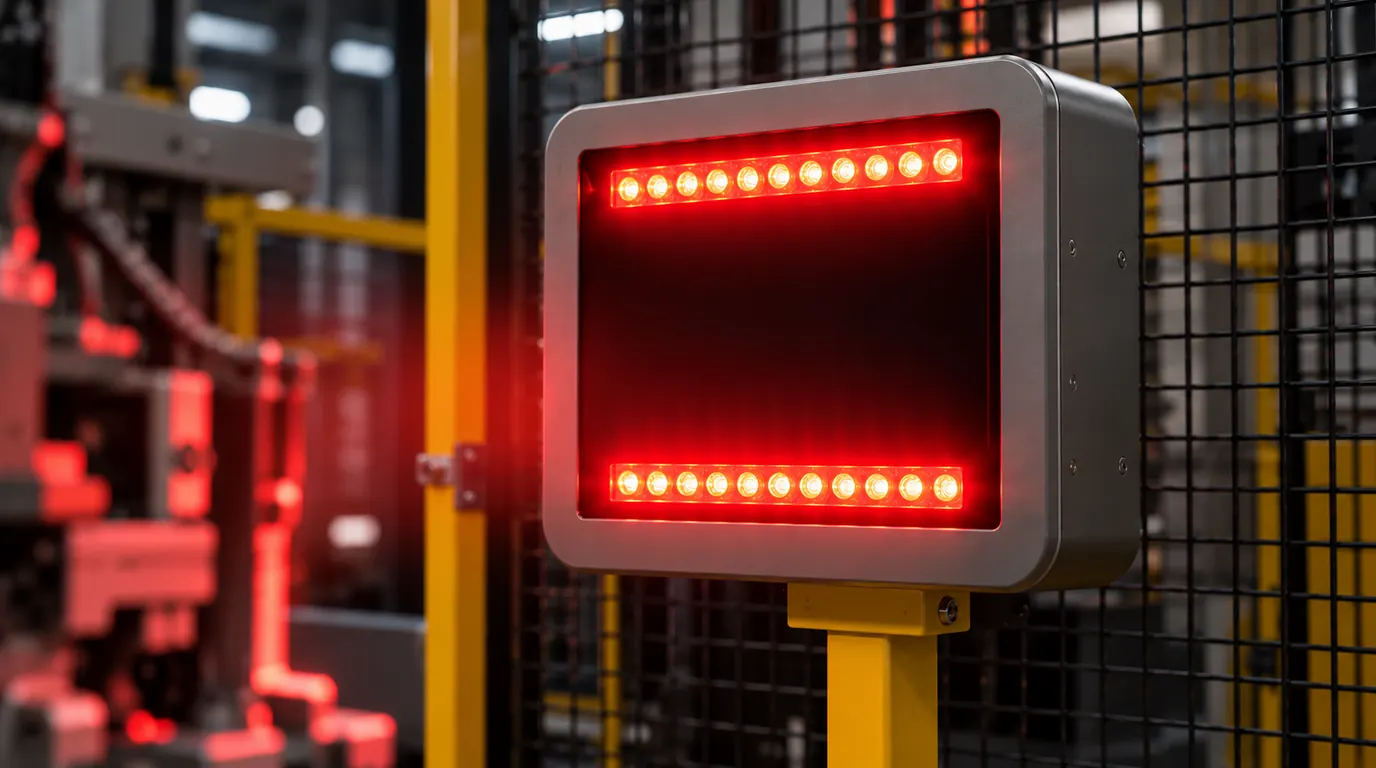
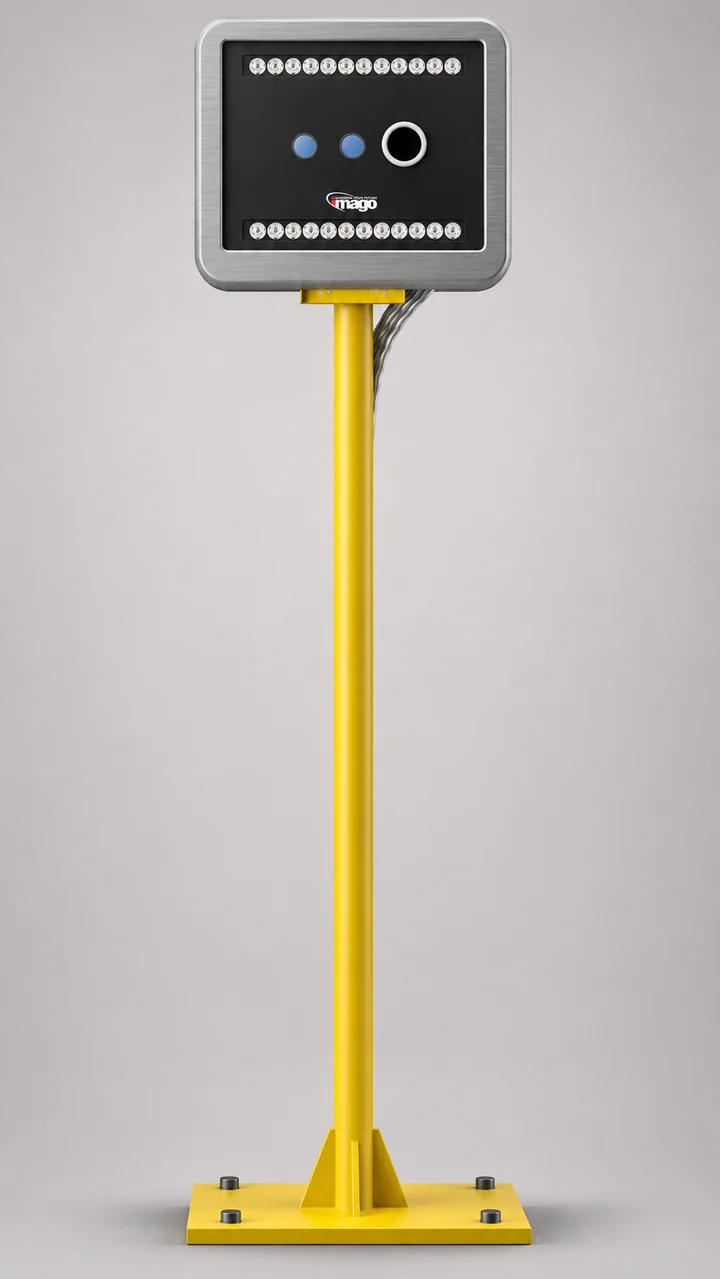
Mhira3D prende forma attorno all’isola in cui deve lavorare. La testa riunisce visione 3D e termografia; il supporto, il quadro con l’unità di elaborazione e le connessioni completano il sistema. Posizione e fissaggio vengono studiati considerando lo spazio disponibile, i movimenti del robot e le vibrazioni.
L’applicazione comprende getti di alluminio e zinco, incluso lo Zamak, e stampi singoli o multi-impronta. Ogni installazione viene configurata sul materiale e sulla geometria da controllare. Anche il collegamento con robot e PLC segue il progetto dell’isola, attraverso I/O digitali, Ethernet/IP o Profinet secondo l’integrazione prevista.
Dal cambio stampo ai dati di produzione
Al cambio stampo, il richiamo della ricetta riporta nel sistema le pose robot, le aree di controllo e i criteri di valutazione già memorizzati. Nelle configurazioni previste, questa operazione richiede circa due secondi. La creazione e la configurazione iniziale di una nuova ricetta sono attività distinte, che richiedono fino a cinque minuti nelle condizioni previste.
Il valore del controllo prosegue anche dopo l’esito sul singolo pezzo. Immagini e risultati vengono associati ai dati identificativi del controllo e rimangono consultabili dall’interfaccia. Le esportazioni e l’eventuale collegamento ai sistemi di fabbrica permettono di usarli nelle analisi di produzione.
Il funzionamento quotidiano avviene sulla rete locale dell’impianto. Una connessione Internet può abilitare servizi come l’assistenza remota, mentre l’ispezione rimane operativa all’interno della rete di fabbrica.
Dal getto al pezzo finito
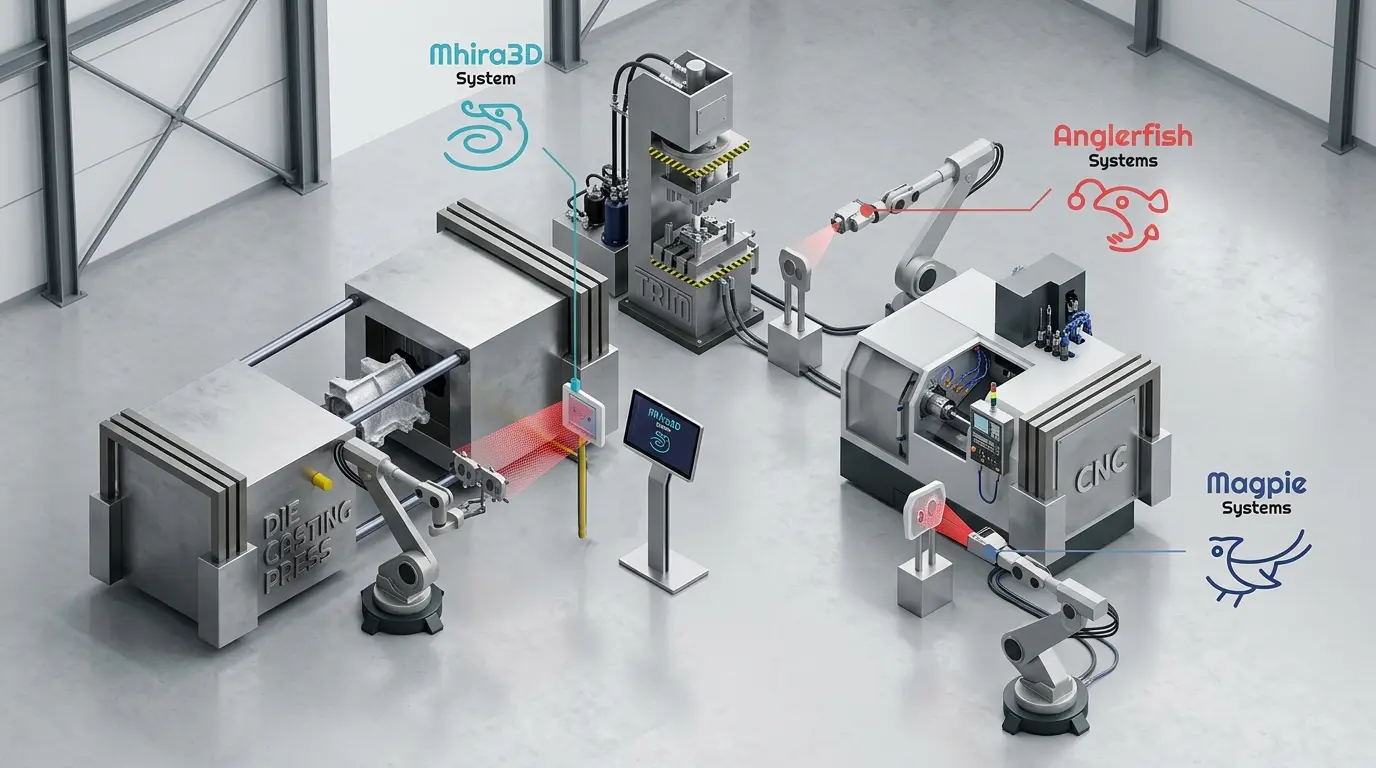
Il getto controllato da Mhira3D entra nelle successive fasi della produzione. Dopo la tranciatura, Anglerfish verifica il pezzo tranciato; dopo le lavorazioni meccaniche, Magpie controlla le superfici lavorate, comprese porosità affioranti e bave. Ogni sistema osserva le caratteristiche rilevanti nel punto del processo in cui diventano accessibili.
In questa sequenza, Mhira3D mette a disposizione le prime informazioni sull’integrità della stampata e sul suo comportamento termico. L’evoluzione del progetto ha trasformato quel controllo in uno strumento di lettura della produzione: l’operatore può localizzare un’anomalia, confrontarla con i cicli precedenti e ritrovare le immagini del pezzo. La geometria descrive ciò che è stato prodotto; la temperatura aiuta a comprendere come lo stampo sta lavorando.
Pressofusione e automotive
Altri casi studio
Tutti i casi-
Illustrazione Pressofusione e automotive
Cerchioni: riconoscimento modello e orientamento
-
Pressofusione e automotive
Inserti Ensat e superfici lavorate: controllo delle quote
-
Pressofusione e automotive
Fori lavorati: presenza, diametro e difetti circostanti